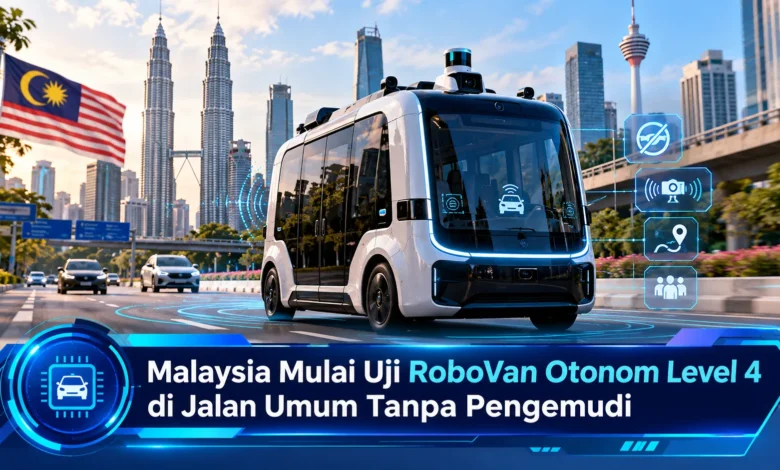
Malaysia mengambil langkah penting dalam pengembangan kendaraan otonom dengan memulai uji coba RoboVan Level 4 di jalan umum Cyberjaya pada 20 Oktober 2026. Kendaraan logistik tanpa pengemudi ini diperkenalkan oleh Autonomous Logistic Solutions (ALS) dalam ajang Transport Expo Asia 2026. RoboVan dirancang mengangkut barang tanpa pengemudi maupun penumpang di dalam kabin, tetapi tetap berada dalam pengawasan pusat kendali jarak jauh. Pengujian selama enam bulan dilakukan pada rute sepanjang 22 kilometer yang mencakup beragam kondisi lalu lintas. Perkembangan TEKNOLOGI ini menjadi tonggak penting bagi Malaysia dalam menguji keamanan, efisiensi, dan kesiapan transportasi logistik otomatis.
Malaysia Resmi Memulai Uji Coba RoboVan Otonom Level 4
Industri transportasi Malaysia memasuki tahap baru pengujian kendaraan otomatis melalui pengujian van pengangkut barang tanpa sopir di kawasan Cyberjaya. Program pengujian tersebut menjadi bagian dari kegiatan industri transportasi pada Oktober 2026. Autonomous Logistic Solutions atau ALS memimpin penerapan kendaraan tersebut. Menurut perusahaan, RoboVan tersebut merupakan kendaraan logistik Level 4 tanpa pengemudi dengan pelat nomor resmi. Langkah pengujian ini membantu mengevaluasi kesiapan sistem kendaraan otonom.
Pelaksanaan uji coba akan dievaluasi sepanjang masa percobaan enam bulan pada rute Malaysia Autonomous Vehicle atau MyAV. Rute yang digunakan memiliki panjang sekitar 22 kilometer dan melewati lingkungan perkotaan beragam. Di sepanjang jalur, kendaraan akan menghadapi persimpangan di sekitar institusi pendidikan, wilayah aktivitas masyarakat, serta lingkungan lalu lintas campuran. Keragaman situasi ini memungkinkan evaluasi perilaku kendaraan dalam berbagai keadaan. Meski kendaraan memasuki lalu lintas nyata, operasinya tetap mengikuti batas wilayah yang disetujui.
Cara Kerja RoboVan Tanpa Pengemudi dalam Menghadapi Lalu Lintas
RoboVan yang diuji di Malaysia beroperasi berdasarkan klasifikasi otomatisasi mengemudi tingkat empat. Berdasarkan pembagian tingkat kendaraan otonom, Level 4 berarti sistem otomatis dapat mengendalikan kendaraan dalam kondisi operasional yang telah ditentukan. Ketentuan penggunaan tersebut dikenal sebagai Operational Design Domain atau ODD. Artinya, kendaraan tidak membutuhkan manusia untuk terus mengendalikan kemudi selama kondisi jalan memenuhi wilayah operasi yang disetujui. Namun, teknologi ini belum berarti bebas beroperasi pada seluruh kondisi.
Agar mampu bergerak secara mandiri, kendaraan otonom umumnya memadukan berbagai sensor dengan algoritma kecerdasan buatan. Sistem persepsi bertugas mengenali kendaraan lain seperti kendaraan di sekitarnya. Selanjutnya, sistem menentukan tindakan yang sesuai berdasarkan informasi sensor yang tersedia. Untuk teknologi pengemudian otomatis, fungsi tersebut dapat melibatkan kamera, radar, dan LiDAR. Walaupun prinsip tersebut umum digunakan, rincian perangkat keras setiap model dapat berbeda. Oleh sebab itu, pengujian lapangan menjadi bagian penting.
Sistem Pemantauan RoboVan Tanpa Sopir di Cyberjaya
Meski menggunakan otomatisasi Level 4, RoboVan masih dipantau oleh petugas operasional. ALS menggunakan Remote Operations Centre atau ROC di Cyberjaya sebagai pusat pemantauan kendaraan. Infrastruktur pendukung tersebut disiapkan sebelum tahap pengoperasian Oktober 2026. Melalui pusat kendali, petugas dapat memeriksa tayangan video menggunakan data telemetri, visualisasi lingkungan sekitar, dan laporan kesehatan sistem. Dukungan kendali jarak jauh tersebut memberikan informasi ketika kondisi tidak biasa terjadi. Dengan demikian, pengambilan keputusan keselamatan tetap memiliki prosedur pengawasan manusia.
Pengawasan jarak jauh sangat dibutuhkan karena kondisi lalu lintas dapat berubah. Sebagai contoh, sistem harus menghadapi perubahan arus lalu lintas akibat kendaraan berhenti tidak terduga. Jika kendaraan menghadapi kondisi di luar batas operasional, kendaraan perlu mengikuti mekanisme penanganan aman. Menurut prinsip pengoperasian kendaraan otonom, kondisi semacam itu tidak boleh bergantung pada penumpang untuk langsung mengambil kemudi. Pengawasan pusat kendali berfungsi mendukung pengelolaan insiden. Walaupun tersedia pusat kendali, pengawasan jarak jauh tidak boleh dianggap sebagai pengganti seluruh kemampuan keselamatan otomatis.
Peran Pemerintah Malaysia dalam Pengujian Kendaraan Otonom
Pelaksanaan pengujian kendaraan tanpa sopir mengikuti mekanisme persetujuan pemerintah. Untuk mengevaluasi teknologi baru, otoritas Malaysia menerapkan National Regulatory Sandbox bagi kendaraan otonom untuk memungkinkan percobaan dalam kondisi terkontrol. Pada skema pengujian resmi, izin tidak diberikan hanya berdasarkan klaim teknologi. Pemerintah melalui lembaga transportasi terkait mendukung kerangka pengawasan kendaraan otomatis. ALS sebelumnya mendapat persetujuan untuk uji kendaraan Level 4 pada Juni 2026. Otorisasi pemerintah itu mendukung penerapan bertahap di Cyberjaya.
Upaya membangun transportasi otonom mengandalkan kolaborasi lintas sektor. Untuk menyiapkan pusat kendali, perusahaan berkolaborasi dengan Cyberview dan Selangor Information Technology and Digital Economy Corporation atau Sidec. Kerja sama ini membantu membangun infrastruktur pengawasan. Sebagai bagian dari pelaksanaan, sejumlah lembaga seperti Jabatan Pengangkutan Jalan atau JPJ dan Futurise berkontribusi terhadap pelaksanaan regulatory sandbox. Manfaat yang ingin diperoleh tidak hanya menunjukkan kemampuan otomatisasi. Hasil pengamatan sepanjang program membantu mengembangkan kebijakan transportasi. Dengan demikian, pengembangan teknologi dapat berjalan bersama penilaian risiko.
Potensi Kendaraan Tanpa Pengemudi dalam Distribusi Modern
Industri pengangkutan barang merupakan salah satu penerapan paling relevan bagi van otonom. Dalam proses distribusi modern, efisiensi perjalanan memengaruhi biaya. Kendaraan otonom tersebut berpotensi mendukung perjalanan distribusi terjadwal. Untuk menggambarkan penggunaan praktis, kendaraan mungkin digunakan mengangkut paket menuju hub logistik. Pada area dengan rute berulang, pengaturan operasi dapat menjadi lebih terstruktur. Namun demikian, keuntungan finansial bergantung pada volume operasi. Biaya kendaraan menjadi komponen penting analisis investasi.
Dalam pengembangan bertahapnya, perusahaan telah menyelesaikan demonstrasi operasional pada fasilitas logistik Pos Malaysia sejak Januari 2026. Percobaan pada lingkungan terbatas memberikan kesempatan mempelajari operasi sebelum sistem menghadapi kondisi perkotaan yang lebih kompleks. Perusahaan juga, menargetkan aplikasi pada gudang dan pabrik serta bandara. Penggunaan di lingkungan industri harus menyesuaikan kebutuhan setiap fasilitas. Sebagai pertimbangan lain, perusahaan dianjurkan merancang integrasi dengan sistem pergudangan. Oleh sebab itu, pengelolaan kargo harus berjalan bersama otomatisasi kendaraan.
Kesimpulan Uji RoboVan Otonom Malaysia dan Masa Depan Transportasi
Pelaksanaan uji coba RoboVan Level 4 di Cyberjaya membuka tahap baru bagi ekosistem kendaraan otonom Asia Tenggara. Dalam masa uji coba selama enam bulan, kendaraan menghadapi berbagai kondisi pada lintasan Cyberjaya 22 kilometer tanpa sopir yang duduk di belakang kemudi. Kendati kendaraan bergerak secara otomatis, operasinya tetap diawasi melalui Remote Operations Centre. Program percobaan ini membantu memahami tantangan operasional nyata. Di tengah pertumbuhan otomatisasi transportasi, kendaraan Level 4 dapat mendukung pengangkutan kargo pada rute tertentu. Walaupun hasil awalnya menarik, biaya dan keandalan masih perlu dievaluasi. Dari sudut pandang Anda, apakah teknologi pengiriman barang otomatis akan menjadi solusi distribusi masa depan? Sampaikan pandangan Anda mengenai peluang otomatisasi logistik di Indonesia.