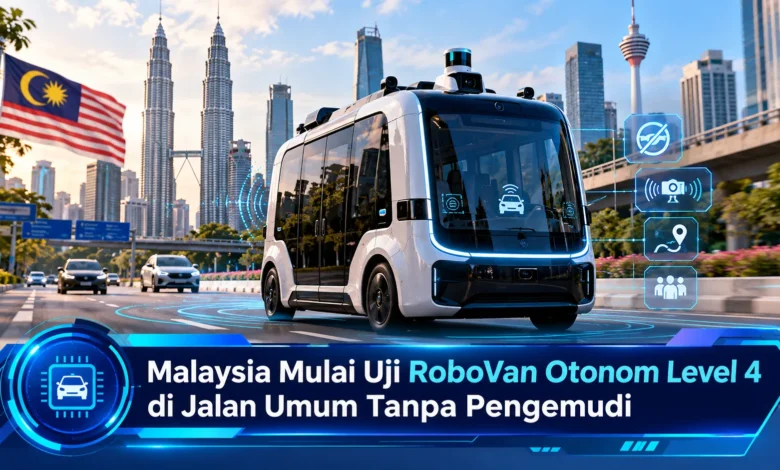
Malaysia mengambil langkah penting dalam pengembangan kendaraan otonom dengan memulai uji coba RoboVan Level 4 di jalan umum Cyberjaya pada 20 Oktober 2026. Kendaraan logistik tanpa pengemudi ini diperkenalkan oleh Autonomous Logistic Solutions (ALS) dalam ajang Transport Expo Asia 2026. RoboVan dirancang mengangkut barang tanpa pengemudi maupun penumpang di dalam kabin, tetapi tetap berada dalam pengawasan pusat kendali jarak jauh. Pengujian selama enam bulan dilakukan pada rute sepanjang 22 kilometer yang mencakup beragam kondisi lalu lintas. Perkembangan TEKNOLOGI ini menjadi tonggak penting bagi Malaysia dalam menguji keamanan, efisiensi, dan kesiapan transportasi logistik otomatis.
Kendaraan Logistik Tanpa Pengemudi Mulai Diuji di Cyberjaya
Negara Malaysia mengambil langkah menuju periode penting penerapan kendaraan tanpa pengemudi melalui pengujian van pengangkut barang tanpa sopir di kawasan Cyberjaya. Peluncuran resmi ini menjadi bagian dari kegiatan industri transportasi pada Oktober 2026. Perusahaan Autonomous Logistic Solutions Sdn Bhd bertanggung jawab terhadap pengoperasian percobaan. Menurut perusahaan, RoboVan tersebut mampu menjalankan perjalanan tanpa manusia di kabin dengan pelat nomor resmi. Pencapaian tersebut menandai kemajuan pengujian di jalan umum.
Tahap demonstrasi lapangan dijadwalkan berlangsung selama enam bulan pada koridor kendaraan otonom yang disediakan di Cyberjaya. Lintasan tersebut mencakup perjalanan sepanjang 22 kilometer dan melewati lingkungan perkotaan beragam. Di sepanjang jalur, kendaraan perlu merespons kondisi lalu lintas di sekitar institusi pendidikan, wilayah aktivitas masyarakat, serta lingkungan lalu lintas campuran. Kondisi tersebut memberikan kesempatan menguji respons sistem. Meski kendaraan memasuki lalu lintas nyata, operasinya tetap mengikuti batas wilayah yang disetujui.
Cara Kerja RoboVan Tanpa Pengemudi dalam Menghadapi Lalu Lintas
RoboVan yang diuji di Malaysia dirancang dengan sistem autonomous driving Level 4. Berdasarkan pembagian tingkat kendaraan otonom, Level 4 berarti sistem otomatis dapat mengendalikan kendaraan dalam lingkungan yang memenuhi persyaratan sistem. Ketentuan penggunaan tersebut dikenal sebagai Operational Design Domain atau ODD. Dalam penerapan praktis, kendaraan tidak membutuhkan manusia untuk terus mengendalikan kemudi selama kondisi jalan memenuhi wilayah operasi yang disetujui. Meski tingkat otomatisasinya tinggi, klasifikasi tersebut berbeda dari otomatisasi tanpa batas Level 5.
Dalam proses navigasi tanpa pengemudi, kendaraan otonom mengandalkan penginderaan lingkungan dengan algoritma kecerdasan buatan. Sistem persepsi digunakan untuk mengidentifikasi objek seperti kendaraan di sekitarnya. Pada tahap pengolahan berikutnya, sistem memperkirakan kondisi lalu lintas berdasarkan jalur yang telah ditetapkan serta hambatan. Pada sistem autonomous driving modern, fungsi tersebut sering didukung beberapa jenis sensor. Namun demikian, konfigurasi sensor RoboVan perlu merujuk pada spesifikasi resminya. Karena itu, pengujian lapangan menjadi bagian penting.
Pusat Kendali Jarak Jauh Mengawasi RoboVan Malaysia
Meskipun tidak membawa pengemudi, RoboVan tetap berada dalam pengawasan manusia. ALS menggunakan Remote Operations Centre atau ROC di Cyberjaya sebagai ruang kendali operasional. Fasilitas tersebut disiapkan sebelum tahap pengoperasian Oktober 2026. Dari fasilitas pengawasan tersebut, petugas dapat memeriksa tayangan video menggunakan indikator status sistem, visualisasi lingkungan sekitar, dan informasi kondisi operasional. Dukungan kendali jarak jauh tersebut memungkinkan identifikasi masalah lebih cepat. Berkat sistem pendukung tersebut, kendaraan tetap terhubung dengan personel operasional.
Keberadaan pusat kendali memiliki fungsi strategis karena kondisi lalu lintas dapat berubah. Dalam skenario yang mungkin dihadapi, sistem perlu merespons jalan yang terhalang akibat perubahan pengaturan jalan. Jika kendaraan menghadapi kondisi di luar batas operasional, kendaraan perlu mengikuti mekanisme penanganan aman. Pada otomatisasi berkendara tingkat empat, kondisi semacam itu tidak boleh bergantung pada penumpang untuk langsung mengambil kemudi. Keterlibatan petugas ROC membantu koordinasi apabila terjadi gangguan. Meski operator dapat memantau perjalanan, pengawasan jarak jauh tidak boleh dianggap sebagai pengganti seluruh kemampuan keselamatan otomatis.
Peran Pemerintah Malaysia dalam Pengujian Kendaraan Otonom
Pengoperasian RoboVan di jalan umum dijalankan melalui kerangka regulasi khusus. Untuk mengevaluasi teknologi baru, otoritas Malaysia menerapkan National Regulatory Sandbox bagi kendaraan otonom untuk menguji solusi transportasi sebelum penerapan komersial luas. Melalui kerangka pengawasan ini, izin tidak diberikan hanya berdasarkan klaim teknologi. Kementerian Transportasi Malaysia mendukung kerangka pengawasan kendaraan otomatis. ALS sebelumnya mendapat persetujuan untuk uji kendaraan Level 4 pada Juni 2026. Otorisasi pemerintah itu memungkinkan pelaksanaan uji coba sesuai ketentuan.
Program pengujian RoboVan juga melibatkan sejumlah pihak. Dalam pengembangan fasilitas pendukung, ALS bermitra dengan Cyberview dan Selangor Information Technology and Digital Economy Corporation atau Sidec. Kemitraan antarlembaga tersebut berperan dalam pengembangan fasilitas ROC. Pada tahap regulasi, sejumlah lembaga seperti instansi transportasi nasional dan Futurise memiliki peran dalam kerangka perizinan. Sasaran penting program ini tidak hanya menunjukkan kemampuan otomatisasi. Data yang terkumpul berpotensi mendukung penyusunan standar. Melalui pendekatan tersebut, pemerintah memiliki dasar tambahan untuk mengevaluasi kelayakan penerapan.
Potensi Kendaraan Tanpa Pengemudi dalam Distribusi Modern
Industri pengangkutan barang merupakan sasaran utama pengembangan RoboVan. Dalam proses distribusi modern, ketepatan jadwal memiliki peranan penting. RoboVan dirancang untuk mendukung perjalanan distribusi terjadwal. Sebagai contoh potensial, kendaraan berpeluang melayani perpindahan barang antarfasilitas. Ketika perjalanan mengikuti pola terencana, perusahaan mungkin memperoleh fleksibilitas penjadwalan. Meski manfaatnya menjanjikan, efisiensi harus dibuktikan melalui evaluasi lapangan. Kebutuhan pemeliharaan dan konektivitas tetap perlu diperhitungkan.
Sebelum mengoperasikan RoboVan di jalan umum, ALS menjalankan demonstrasi operasional pada fasilitas logistik Pos Malaysia sejak Januari 2026. Percobaan pada lingkungan terbatas memberikan kesempatan mempelajari operasi sebelum sistem menghadapi kondisi perkotaan yang lebih kompleks. Sebagai bagian dari strategi jangka panjang, mempelajari pemanfaatan untuk fasilitas industri serta pelabuhan. Penggunaan di lingkungan industri harus menyesuaikan kebutuhan setiap fasilitas. Selain itu, perusahaan harus memastikan perpindahan kargo tetap aman. Karena itu, kinerja kendaraan perlu dinilai sebagai bagian dari rantai distribusi.
Perkembangan TEKNOLOGI RoboVan Tanpa Pengemudi di Malaysia
Pengoperasian percobaan RoboVan tanpa pengemudi di Cyberjaya membuka tahap baru bagi industri transportasi Malaysia. Dalam masa uji coba selama enam bulan, kendaraan menghadapi berbagai kondisi pada lintasan Cyberjaya 22 kilometer tanpa pengemudi di kabin. Walaupun tidak membawa pengemudi, operasinya masih menggunakan pemantauan jarak jauh. Program percobaan ini membantu memahami tantangan operasional nyata. Dalam perkembangan TEKNOLOGI modern, kendaraan Level 4 berpotensi membantu distribusi barang lebih efisien. Meski kemampuannya terus berkembang, biaya dan keandalan masih perlu dievaluasi. Dari sudut pandang Anda, apakah teknologi pengiriman barang otomatis akan membantu meningkatkan efisiensi industri logistik? Sampaikan pandangan Anda mengenai peluang otomatisasi logistik di Indonesia.